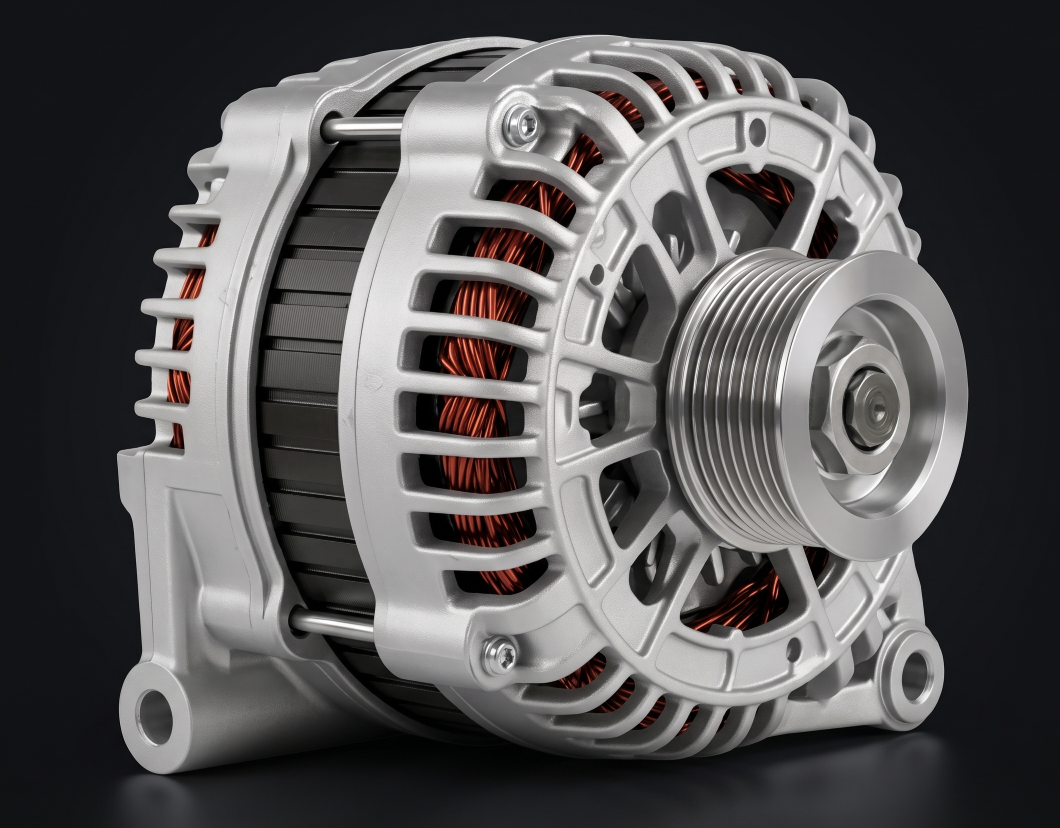
Kiến thức máy phát điện
Kiến thức chuyên sâu về máy phát điện
LIN là gì trên ô tô? Bản chất và vai trò của giao thức LIN trong hệ thống Smart Alternator
Trên các dòng xe đời mới trang bị tiêu chuẩn khí thải Euro 5, Euro 6 và công nghệ Start-Stop, hệ thống sạc không còn vận hành theo cơ chế cơ-điện độc lập. Thay vì giữ điện áp nạp cố định ở mức 13.8V – 14.4V như các bộ tiết chế truyền thống, hệ thống nạp hiện đại đã phát triển thành Smart Alternator (máy phát thông minh) tích hợp trực tiếp vào chiến lược quản lý năng lượng toàn xe (Energy Management System - EMS). Để ECU động cơ (ECM) hoặc Hộp điều khiển thân xe (BCM) có thể ra lệnh và giám sát máy phát theo thời gian thực, một mạng truyền thông kỹ thuật số là bắt buộc. Trong hầu hết các kiến trúc điện tử hiện nay, giao thức được lựa chọn chính là LIN (Local Interconnect Network).
Nội dung
1. Giao thức LIN trên ô tô là gì?
LIN (Local Interconnect Network) là giao thức truyền thông tuần tự (serial communication), chi phí thấp, được chuẩn hóa theo chuẩn quốc tế ISO 17987 (trước đây là LIN Consortium). LIN được thiết kế để kết nối các cảm biến và cơ cấu chấp hành thông minh dạng cụm cục bộ (sub-network), bổ trợ cho mạng CAN trên ô tô.
Về mặt kỹ thuật, giao thức LIN có các đặc tính phần cứng cốt lõi:
- Cấu trúc vật lý đơn dây (Single-wire bus): Chỉ sử dụng 1 dây dẫn tín hiệu duy nhất kết hợp với mass sườn xe (Chassis Ground) làm đường hồi tiếp, giúp tối giản tối đa khối lượng bó dây và chân cắm giắc điện.
- Mô hình Master - Slave: Mạng vận hành theo cấu trúc chủ - tớ tuyệt đối. Một node Master duy nhất (thường là ECM hoặc BCM) sẽ chủ động kiểm soát xung nhịp và lịch trình truyền thông (Polling schedule). Các node Slave (như IC tiết chế máy phát) không bao giờ tự ý phát dữ liệu nếu chưa có yêu cầu từ Master, loại bỏ hoàn toàn nguy cơ xung đột tín hiệu (Bus Contention).
- Đặc tính điện áp và tốc độ: Tín hiệu truyền thông hoạt động ở mức điện áp ắc quy (mức Recessive xấp xỉ 12V, mức Dominant kéo xuống 0V mass). Tốc độ truyền dữ liệu được giới hạn từ 1.0 kbps đến 20 kbps (thường dùng mức 19.2 kbps) nhằm kiểm soát và triệt tiêu can nhiễu bức xạ điện từ (EMI).
2. Cơ chế giao tiếp giữa ECU và Smart Alternator qua đường LIN
Trong hệ thống Smart Alternator, bộ tiết chế (Voltage Regulator) được tích hợp một vi điều khiển (MCU) hoặc chip ASIC đóng vai trò là một LIN Slave, giao tiếp trực tiếp với Master (thường là Engine-ECU).
Giao tiếp này diễn ra hai chiều theo chu kỳ quét (thường từ 10ms – 100ms):
ECU (LIN Master) $\rightarrow$ Gửi lệnh điều khiển xuống Tiết chế (LIN Slave):
- Điện áp đích (Target Voltage): ECU tính toán và ấn định điện áp sạc mong muốn, có thể biến thiên linh hoạt từ 12.0V đến 15.5V tùy theo chế độ lái xe.
- Dòng điện kích từ tối đa (Excitation Current Limit): Giới hạn mô-men cản của máy phát lên trục khuỷu động cơ khi xe cần ưu tiên lực kéo.
- Thời gian đáp ứng tải (Load Response Control - LRC): Kiểm soát tốc độ tăng/giảm dòng sạc để ngăn động cơ bị giật hoặc rung giật ở chế độ không tải (Idle).
Tiết chế (LIN Slave) $\rightarrow$ Phản hồi trạng thái vận hành về ECU (LIN Master):
- Hệ số tải máy phát (Field Duty Cycle / DFM): Tỷ lệ phần trăm dòng kích từ đang cấp cho rotor (0% - 100%), phản ánh máy phát đang chịu tải nặng hay nhẹ.
- Nhiệt độ tiết chế (Regulator Temperature): Giám sát nhiệt độ thực tế của khối bán dẫn để kích hoạt bảo vệ chống quá nhiệt.
- Mã cảnh báo lỗi nội bộ (Diagnostic Trouble Data): Báo cáo các sự cố như ngắn mạch/hở mạch cuộn kích từ, đứt đai dẫn động (mất tín hiệu cuộn Stator), quá dòng, hoặc kẹt chổi than.
3. Vì sao ô tô hiện đại bắt buộc phải số hóa việc điều khiển máy phát?
Ở máy phát truyền thống, tiết chế hoạt động thụ động: chỉ cần điện áp tụt dưới 13.8V là lập tức kích từ tối đa để sạc lại. Cơ chế này tiêu tốn công suất cơ học của động cơ mọi lúc, gây lãng phí nhiên liệu.
Với Smart Alternator kết hợp giao tiếp LIN và cảm biến ắc quy thông minh (IBS - Intelligent Battery Sensor), chiếc xe thực hiện các chiến lược quản lý năng lượng thông minh:
- Tối ưu hóa gia tốc (Torque Reduction): Khi người lái đạp thốc ga để vượt xe, ECU lập tức gửi lệnh qua dây LIN hạ điện áp sạc xuống mức 12.2V – 12.5V (ngắt tải sạc). Máy phát nhả tải cơ học, giúp toàn bộ mô-men xoắn của động cơ được dồn vào hệ dẫn động.
- Phanh tái tạo năng lượng (Regenerative Braking): Khi xe trôi dốc hoặc người lái nhả ga/đạp phanh, ECU đẩy điện áp sạc qua LIN lên 14.8V – 15.2V. Lúc này máy phát biến động năng dư thừa thành điện năng nhồi vào ắc quy, vừa hỗ trợ hãm tốc vừa tích điện miễn phí.
- Kéo dài tuổi thọ ắc quy (Temperature Compensation): Ắc quy rất nhạy cảm với nhiệt độ môi trường (nhất là ắc quy AGM/EFB). Căn cứ theo nhiệt độ khoang máy, ECU sẽ điều chỉnh đường sạc qua LIN để tránh hiện tượng sạc quá nhiệt (Thermal Runaway).
4. So sánh kỹ thuật: Mạng LIN và Mạng CAN Bus
Nhiều kỹ thuật viên thường thắc mắc tại sao nhà sản xuất không dùng luôn CAN Bus cho máy phát mà phải chia thêm một nhánh LIN. Dưới đây là các điểm khác biệt cốt lõi:
1. Mạng LIN (Local Interconnect Network):
- Số lượng dây dẫn: 1 dây tín hiệu duy nhất (Single-wire), sử dụng mass sườn xe làm đường hồi tiếp.
- Tốc độ truyền dữ liệu: Tối đa 20 kbps (thường vận hành ở mức 19.2 kbps).
- Kiến trúc điều khiển: Master - Slave tuyệt đối (không bao giờ xảy ra tranh chấp đường truyền).
- Phần cứng & Chi phí: Rất đơn giản, tích hợp thạch anh trong hoặc bộ dao động RC giá rẻ, chịu nhiệt tốt trong khoang máy.
- Điện trở nội: Tích hợp sẵn dạng kéo lên nguồn (Pull-up: 1kΩ ở Master, 30kΩ ở Slave).
- Vị trí ứng dụng: Các cụm thiết bị phụ trợ cục bộ như máy phát điện (Smart Alternator), cần gạt mưa, rèm che nắng, cụm điều khiển quạt dàn nóng.
2. Mạng CAN (Controller Area Network):
- Số lượng dây dẫn: 2 dây xoắn đôi (CAN-High và CAN-Low) để chống nhiễu vi sai.
- Tốc độ truyền dữ liệu: 250 kbps đến 1 Mbps (CAN High-Speed).
- Kiến trúc điều khiển: Multi-Master (phân xử tranh chấp bus theo mức độ ưu tiên của ID bản tin).
- Phần cứng & Chi phí: Phức tạp, bắt buộc dùng bộ dao động thạch anh ngoại chính xác cao, chi phí sản xuất IC lớn hơn.
- Điện trở kết thúc: 2 điện trở 120Ω đặt ở hai đầu tận cùng của đường bus.
- Vị trí ứng dụng: Các hệ thống động lực và an toàn trọng yếu như ECU động cơ (ECM), hộp số (TCM), phanh ABS/ESP, trợ lực lái điện (EPS).
Kết luận về kiến trúc: Môi trường khoang động cơ tại vị trí máy phát chịu nhiệt độ cực cao (có thể lên tới 125°C) và rung chấn liên tục. Mạch thu phát LIN rẻ hơn, ít chân cắm hơn, không phụ thuộc vào thạch anh đắt tiền và chỉ cần 1 dây dẫn, là giải pháp tối ưu nhất về cả độ bền cơ học lẫn chi phí sản xuất.
5. Quy trình và lưu ý chẩn đoán hệ thống nạp điều khiển LIN
Việc áp dụng phương pháp kiểm tra truyền thống (chỉ kẹp đồng hồ vạn năng VOM đo điện áp hai cọc ắc quy) đối với hệ thống Smart Alternator LIN sẽ dẫn đến chẩn đoán sai lệch hoàn toàn.
1. Hiện tượng "Đánh lừa thợ" của Chế độ dự phòng (Fail-Safe / Limp-Home Mode):
Khi đường truyền LIN bị đứt ngầm, chạm mass hoặc ECU mất giao tiếp với máy phát, tiết chế thông minh sẽ tự động chuyển sang chế độ tự hoạt (Stand-alone Mode). Khi đó, nó phát điện ở một mức điện áp an toàn cố định (thường là 13.5V – 13.8V). Nếu thợ đo bằng đồng hồ vẫn thấy 13.8V rồi kết luận hệ thống bình thường là sai lầm, bởi vì đèn báo sạc hoặc lỗi chẩn đoán (DTC) trên ECU vẫn sẽ kích hoạt (ví dụ mã lỗi: U0111 – Lost Communication with Battery Energy Control Module hoặc P0625 – Generator Field/F-Terminal Circuit Low).
2. Quy trình đo kiểm đúng chuẩn:
- Bước 1: Quét dữ liệu trực tiếp (Live Data PID): Dùng máy chẩn đoán kết nối vào hộp động cơ, đọc các thông số thời gian thực: Target Voltage, Actual Alternator Load (DFM %), và trạng thái giao tiếp LIN.
- Bước 2: Đo điện áp tĩnh đường dây: Khi bật khóa điện ON (chưa nổ máy), chân LIN tại giắc máy phát phải đo được mức điện áp xấp xỉ điện áp bình ắc quy (do điện trở kéo lên Pull-up tại Master). Nếu điện áp bằng 0V, dây bị chạm mass hoặc đứt ngầm; nếu quá thấp, có thể rò rỉ rơ le hoặc IC Master lỗi.
- Bước 3: Sử dụng máy hiện sóng (Oscilloscope): Kẹp que đo vào đường dây LIN để bắt dạng sóng tín hiệu. Dạng sóng chuẩn phải là chuỗi xung vuông kỹ thuật số với mức thấp (Dominant) sát 0V – 1V và mức cao (Recessive) xấp xỉ điện áp ắc quy (~12V). Nếu đỉnh sóng bị méo, bo tròn góc quá mức hoặc mức thấp không kéo được về sát 0V, cần kiểm tra điện dung ký sinh hoặc chạm chập mạch IC tiết chế.
6. Tổng kết
Giao thức LIN trên Smart Alternator là minh chứng cho việc hệ thống điện ô tô chuyển dịch từ cơ chế hoạt động phân tán sang cơ chế điều khiển mạng tập trung. Máy phát điện không còn là một chi tiết độc lập mà trở thành một cơ cấu chấp hành thông minh, phối hợp nhịp nhàng theo chiến lược tiết kiệm nhiên liệu và bảo toàn năng lượng của ECU.
Đối với kỹ thuật viên và người làm chủ công nghệ ô tô hiện đại, làm chủ bản chất của giao thức LIN, cách đọc xung tín hiệu và giải mã dữ liệu thời gian thực là điều kiện tiên quyết để xử lý triệt để các pan bệnh phức tạp trên hệ thống nạp ngày nay.
Bài viết nổi bật
Bài viết liên quan